EK9000: что проверить перед возвратом E-bus из Stop в OP
Изображение конкретного исполнения не приложено; фотография наличного экземпляра отсутствует.
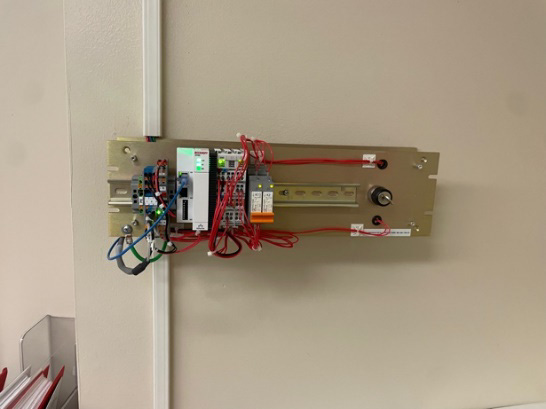
Авторы фотографии
N. Waters, J. Nguyen (SLAC National Accelerator Laboratory), Facility monitoring system, JACoW Publishing, ICALEPCS 2025, рис. 9. DOI 10.18429/JACoW-ICALEPCS2025-THPD036. CC BY 4.0. · https://epaper.kek.jp/icalepcs2025/pdf/THPD036.pdf#page=3 · https://creativecommons.org/licenses/by/4.0/
Для EK9000 fallback связан с активным watchdog. В таблице 0x1123 описаны Set to Zero, Freeze и Stop E-bus со значениями 0, 1 и 2. Это разные реакции: сохранение значений, запись нулей и остановка внутренней шины не являются взаимозаменяемыми состояниями.
Для управления E-bus предусмотрен 0x1140: ноль переводит его в INIT, положительное значение — в OP. Руководство предупреждает, что при возврате снова записываются последние выходные значения. Поэтому команда запуска может сразу восстановить прежние воздействия, а не обязательно начать с нулевого образа.
В этой операции также указан пятисекундный интервал, в течение которого fallback не учитывается. Это специальное условие восстановления, которое нужно отличать от обычного тайм-аута watchdog. Нельзя обещать непрерывность привычной реакции на ошибку во время такого перехода.
Перед восстановлением сопоставляют состояние оборудования, последние команды и выбранный режим. В журнале сохраняют причину остановки и ожидаемый результат OP. Такой порядок помогает оценить последствия запуска до него и не трактовать переход как нейтральное снятие диагностического сообщения. Здесь регистр управления не записывался; действия на работающей установке требуют её согласованного порядка обслуживания.
Основание — Beckhoff EK9000 Documentation v2.4.0, 2024-10-16, страницы PDF 43, 49. Применимость сверяют по точному исполнению, аппаратной ревизии, версии firmware и конфигурации; оборудование здесь не настраивалось.
