EK1100: как читать путь кадра при двух внешних RJ45
Изображение конкретного исполнения не приложено; фотография наличного экземпляра отсутствует.
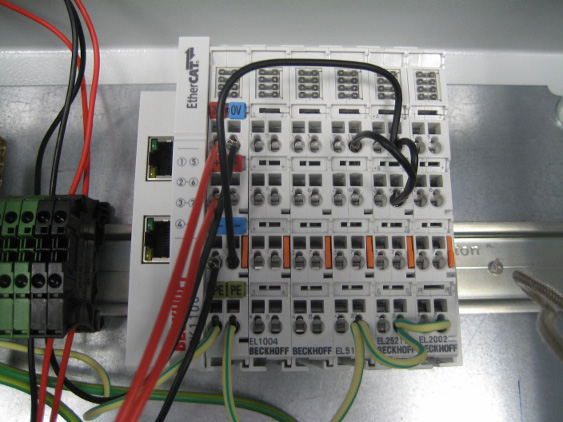
Авторы фотографии
© 2011 E. Molina Marinas, J. M. Cela-Ruiz, J. de la Gama, A. Guirao, L. M. Martinez Fresno, I. Moya, A. L. Pardillo, S. Sanz, C. Vazquez (CIEMAT). European XFEL Phase Shifter: PC-based Control System, ICALEPCS2011, рис. 3, CC BY 3.0. · https://proceedings.jacow.org/icalepcs2011/papers/wepkn010.pdf#page=2 · https://creativecommons.org/licenses/by/3.0/
У обычного EK1100 верхний RJ45 служит входом EtherCAT, нижний — выходом к следующему сегменту. При этом объяснение внутреннего контроллера содержит больше обозначений портов, чем видно сетевых гнёзд. Это описание пути кадра внутри устройства, а не перечень внешних разъёмов.
В примере руководства входящему направлению соответствует Port 0, или A. Через Port 1, или B, кадр проходит терминальный блок E-bus и возвращается. Через Port 2, или C, обслуживается внешнее продолжение сети, после чего кадр возвращается к входящему направлению. Неиспользуемый внутренний Port 3, или D, закрыт.
Такое представление помогает понимать, почему проблема терминального ряда и проблема следующего кабельного участка локализуются по разным направлениям. Оно не разрешает подключать устройство как произвольный трёхпортовый коммутатор и не создаёт дополнительного доступного RJ45.
В монтажной схеме полезно рисовать отдельно верхний вход, нижнее продолжение и ряд терминалов. Внутренние обозначения ESC оставляют в пояснении диагностики. При сопоставлении со светодиодами используют реальные X1, X2 и E-bus. Это сохраняет связь между топологией и физическим оборудованием и уменьшает риск перепутать внутренний путь с доступной точкой подключения.
Основание — Beckhoff EK110x-00xx/EK15xx Documentation v4.8.0, 2025-12-01, страницы PDF 20, 46, 47. Применимость сверяют по точному исполнению, аппаратной ревизии и конфигурации; оборудование здесь не настраивалось.
